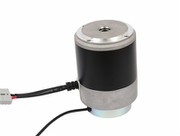
Detaljna analiza istosmjernog servo motora
Mar 25, 2024
Postoje dvije vrste uobičajeno korištenih servo motora, oni koji rade na izmjeničnu struju nazivaju se AC servo motori, a oni koji rade na istosmjernu struju nazivaju se DC servo motori. Ovaj članak daje samo detaljnu analizu istosmjernih servo motora.
Funkcija servo motora je pretvaranje signala ulaznog napona u kutni pomak ili izlaznu kutnu brzinu na vratilu. Drugim riječima, servo motor se odnosi na upravljački motor čija se brzina i smjer mijenjaju s veličinom i smjerom ulaznog naponskog signala. Servo motori mogu podnijeti određeno opterećenje i služiti kao aktuatori u sustavima automatskog upravljanja, pa se nazivaju i izvršni motori.
Zahtjevi za performanse servo motora u automatskim sustavima upravljanja mogu se sažeti kako slijedi.
(1) Nema fenomena samorotacije. Prije nego stigne kontrolni signal, rotor servo motora ostaje nepomičan; Nakon što stigne kontrolni signal, rotor se brzo okreće; Kada upravljački signal nestane, rotor servo motora trebao bi se odmah prestati okretati. Fenomen nastavljanja rotacije motora kada je upravljački signal jednak nuli naziva se "samorotacija", a uklanjanje samorotacije nužan je uvjet za normalan rad sustava samokontrole.
(2) Nizak početni napon u praznom hodu. Kada je motor neopterećen, mali upravljački napon iz stacionarnog stanja u kontinuirani rad rotora, bez obzira na njegov položaj, naziva se početnim naponom. Što je početni napon manji, to je veća osjetljivost motora.
(3) Linearnost mehaničkih i regulatornih karakteristika je dobra i može glatko i stabilno regulirati brzinu u širokom rasponu.
(4) Brz i osjetljiv. Elektromehanička vremenska konstanta je mala, pa servo motori zahtijevaju mali moment tromosti.
1. Klasifikacija i struktura istosmjernih servo motora
DC servo motor je istosmjerni motor posebne namjene u automatskim sustavima upravljanja. Njegova struktura se bitno ne razlikuje od uobičajenih istosmjernih motora, a također se sastoji od dva dijela: statora i rotora.
Funkcija statora je uspostavljanje konstantnog magnetskog polja, a polovi statora opremljeni su uzbudnim namotima. U DC servo sustavima obično se koriste elektromagnetski i DC servo motori s trajnim magnetima. Trenutačno je metoda elektromagnetske pobude zasebna metoda pobude, a armatura i pobudni namot napajaju se iz dva neovisna izvora energije.
Istosmjerni servo motor s trajnim magnetom šuplje čašice sastoji se od vanjskog i unutarnjeg statora, a šuplja čašičasta armatura rotira u zračnom rasporu između unutarnjeg i vanjskog statora. Vanjski stator izrađen je od mekog magnetskog materijala kao i željezna jezgra, koja je opremljena koncentriranim namotom (dva polukružna magnetska pola izrađena su od magneta ili magnetizirana na kružnom magnetskom čeliku za generiranje N i S polova). Unutarnji stator izrađen je od cilindričnog mekog magnetskog materijala, koji služi kao dio magnetskog kruga i može smanjiti magnetski otpor. Armatura je šuplji cilindar u obliku šalice izrađen od nemagnetskih materijala (kao što je plastika), izravno ugrađen na osovinu motora. Zavoj formiran raspoređivanjem šupljih čašica duž obodne osi i njihovim stvrdnjavanjem epoksidnom smolom. Napajanje se nanosi na namot armature kroz četke i skretnike. Duljina i promjer jezgre armature tipičnog DC servo motora veći su od onih kod običnog DC motora, s ciljem smanjenja momenta zamašnjaka i poboljšanja brzine odziva.
Posljednjih godina, s razvojem tehnologije, pojavile su se nove vrste istosmjernih servo motora, poput istosmjernih servo motora bez četkica.
2. Princip rada istosmjernog servo motora
Princip rada istosmjernih servo motora također je isti kao i kod običnih malih istosmjernih motora. Za odvojeno pobuđeni istosmjerni servo motor, ako se uzbudna struja primijeni na uzbudni namot kako bi se uspostavilo konstantno magnetsko polje, elektromagnetski moment će se generirati kada armaturni namot prolazi kroz struju, uzrokujući rotaciju rotora. Kada jedan od namota pobude ili namota armature izgubi snagu, motor se odmah prestaje okretati. Promjenom veličine i smjera pobudne struje, brzina i smjer motora mogu se promijeniti kako bi se zadovoljili zahtjevi upravljanja servo motora. Kada je moment opterećenja konstantan, održavanje konstantnog napona napajanja armature i kontroliranje brzine motora promjenom pobudne struje naziva se upravljanje magnetskim poljem; Održavanje konstantne struje uzbude i upravljanje brzinom motora promjenom napona napajanja naziva se regulacija armature. Zbog idealnih karakteristika i točnosti potonjeg, DC servo motori općenito prihvaćaju armaturno upravljanje, koje koristi armaturni napon kao napon upravljačkog signala, dok se upravljanje magnetskim poljem koristi samo za motore male snage.
Osnovni princip rada istosmjernog servo motora isti je kao i kod običnog istosmjernog motora. Kada je uzbudni namot priključen na konstantni napon, armaturni namot koji prima upravljački signal prima upravljački naponski signal. Kada struja teče kroz namot armature, magnetski tok koji on stvara stupa u interakciju s magnetskim tokom koji stvara pobudni namot da bi se stvorio elektromagnetski moment, uzrokujući rotaciju armature. Promjenom veličine signala upravljačkog napona, brzina motora se može promijeniti kako bi se postigao cilj regulacije brzine.
Kada koristite servo DC servo motore, potrebno je poduzeti sljedeće mjere opreza:
① Kada koristite istosmjerni servo motor upravljan elektromagnetskom armaturom, prvo treba spojiti snagu pobude, a zatim primijeniti napon armature. Tijekom rada, preporučljivo je izbjegavati prekid napajanja uzbudnog namota što je više moguće kako bi se spriječila prekomjerna struja armature i prekomjerna brzina motora.
② Prilikom odabira različitih oblika napajanja za kontrolu armature, važno je ostaviti odgovarajuću rezervu u njihovom kapacitetu.